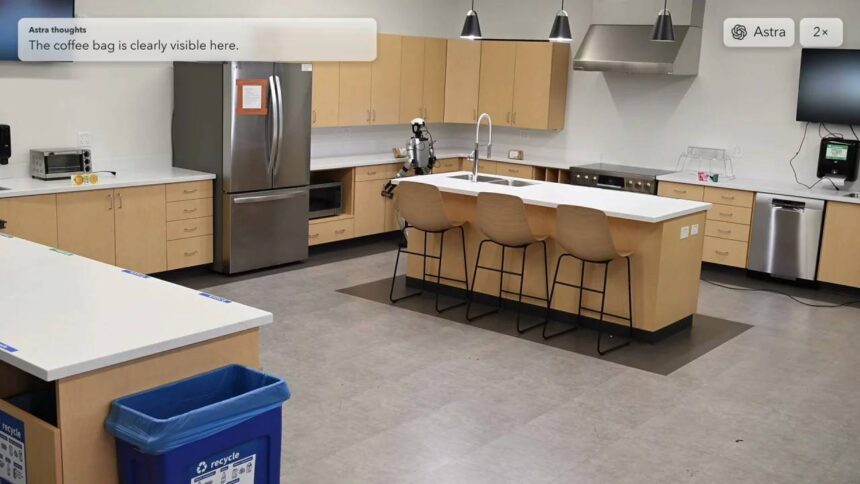
Արհեստական բանականության նոր համակարգը հաջողությամբ կառավարել է մարդանման ռոբոտին լրիվ անծանոթ խոհանոցում, ընդ որում՝ առանց որևէ նախնական լրացուցիչ ուսուցման։
Խոհանոցում կարգուկանոն հաստատելու համար ռոբոտը ստիպված է եղել ինքնուրույն որոշումներ կայացնել։ Նա հստակ որոշել է, թե որ իրերը պետք է պահել, որոնք է նպատակահարմար դեն նետել և ինչպես յուրաքանչյուր առարկա ճիշտ տեղափոխել համապատասխան վայր։ HomeBody համակարգով աշխատող ռոբոտը սեղանի մեջտեղում է հավաքել սուրճի բոլոր տոպրակները, ինչպես նաև աղբամանն է նետել փչացած կաթի ու նարնջի հյութի տուփերը։ Այս ամբողջ ընթացքում սարքավորումը կատարել է բազմաթիվ շարժումներ՝ պարբերաբար վերցնելով ու տեղադրելով տարբեր իրեր։
Սենյակում տեղաշարժվելիս ռոբոտի տեսադաշտը ամեն քայլափոխի փոխվել է։ Հատուկ հիշողության և հետադարձ կապի շնորհիվ համակարգը ճշգրիտ հետևել է կատարված աշխատանքին և հստակ ֆիքսել էն առաջադրանքները, որոնք դեռ ուշադրություն են պահանջում։
Արհեստական բանականության կիրառությունը կենցաղային ռոբոտաշինության մեջ աստիճանաբար դուրս է գալիս փորձարկման փուլերից։ Անծանոթ միջավայրում առանց նախնական ուսուցման կողմնորոշվելու ունակությունը ցույց է տալիս, որ տեխնոլոգիան մոտենում է առօրյա կյանքում գործնական կիրառությանը։
Սովորաբար ռոբոտները պահանջում են տարածքի նախնական քարտեզագրում կամ կոնկրետ ալգորիթմներ։ Այս դեպքում հիշողության և իրական ժամանակում տեսողական հետադարձ կապի համադրումն է ապահովել անխափան աշխատանքը։ Հատկանշական է, որ համակարգը կարողացել է ոչ միայն ճանաչել առարկաները, այլև կատարել բազմապայման հրահանգներ՝ տեսակավորելով պիտանի և փչացած մթերքը։
Հաջորդ կարևոր փուլը կլինի նման համակարգերի արձագանքման արագության և բարդ իրավիճակներում սխալների ինքնաուղղման ունակության ստուգումը։