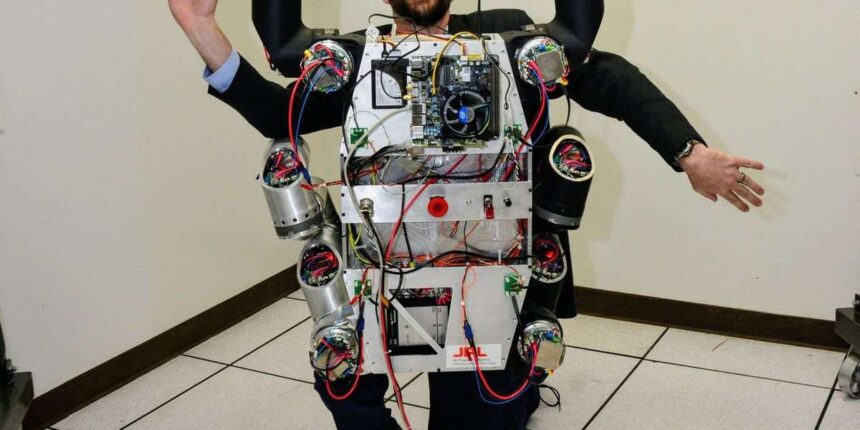
Ռոբոտաշինության ոլորտում վերջերս կարևոր առաջընթաց է գրանցվել. դիֆուզիոն քաղաքականությունների (diffusion policies) կիրառումը թույլ է տալիս ռոբոտներին տեսողական ազդակներն անմիջապես վերածել գործողությունների։ Սա նշանակում է, որ ռոբոտը տեսածը կարող է գործի դնել գրեթե առանց ուշացման՝ առանց մարդու միջամտության կամ լրացուցիչ մշակման փուլերի։
Նման մոտեցումը զգալիորեն արագացնում է հումանոիդ ռոբոտների ինքնավարությունն ու ադապտացիան։ Այսինքն՝ ռոբոտներն ավելի ինքնուրույն են դառնում և ավելի արագ հարմարվում են փոփոխվող իրավիճակներին ու միջավայրին։
Այս փոփոխությունը կարող է ազդել ոչ միայն լաբորատոր փորձարկումների, այլև ապագայում առօրյա կյանքում ռոբոտների օգտագործման վրա՝ սկսած արտադրությունից մինչև սպասարկման ոլորտ։ Եթե ռոբոտը կարողանում է տեսածն անմիջապես վերածել շարժման, ապա դրա արձագանքման արագությունը մոտենում է մարդկայինին, ինչը նախկինում դժվար էր պատկերացնել։
Սակայն դեռ պարզ չէ, թե այս տեխնոլոգիան որքանով է կայուն իրական, անկանխատեսելի միջավայրերում, որտեղ լույսը, աղմուկը կամ շարժվող առարկաները կարող են խանգարել։ Դիֆուզիոն մոդելները լավ են աշխատում վերահսկվող պայմաններում, բայց դաշտային փորձարկումները դեռևս սահմանափակ են։
Related News
Արժե հետևել, թե ինչպես կզարգանա այս մոտեցումը առաջիկա տարիներին և արդյոք այն կդառնա ստանդարտ լուծում հումանոիդ ռոբոտների համար։