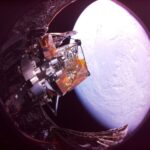
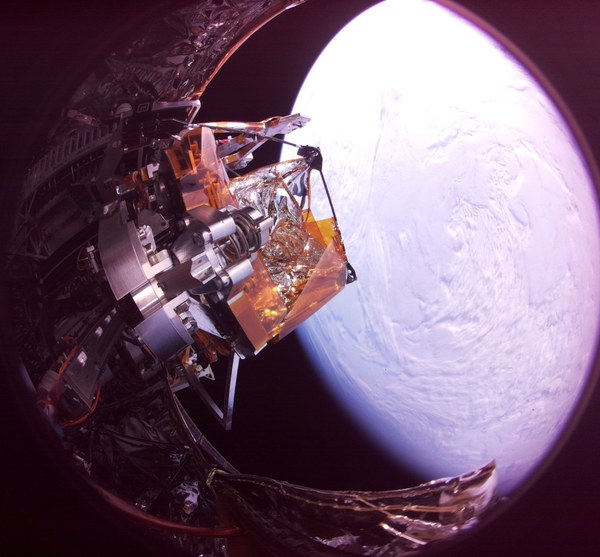
Կալթեքի հետազոտողների մշակած և DARPA-ի ֆինանսավորմամբ ստեղծված ռոբոտաշինական համակարգն առանց տիեզերագնացների ուղղակի մասնակցության հաջողությամբ կառուցել է տիեզերական կառույց։ Այս նորարարական սարքը, որը հանդիսանում է NOM4D ծրագրի մաս, բաղկացած է ինքնավար մանիպուլյատորից, որը վերցնում է հարևան դիսպենսերներում գտնվող հենարաններն ու միացումները՝ հաջորդաբար հավաքելով պարագծային ֆերմայի առանձին հատվածները։
Ծրագրի ղեկավար Սերխիո Պելեգրինոն նշում է, որ սա պատմության մեջ առաջին դեպքն է, երբ կառույցն ինքնավար կերպով հավաքվել է բաց տիեզերքում։ Թեև թիմը բախվել է ժամանակային սահմանափակումների և հասցրել է կառուցել միայն անտենայի սկզբնական հատվածը, այս հաջող փորձարկումն ապացուցել է նմանատիպ մոտեցման կենսունակությունը, որը հնարավորություն կտա ապագայում ստեղծել հսկայական անդրադարձիչ մակերեսներով կառույցներ։
Մինչ այժմ տիեզերք մեծ չափերի կառույցներ դուրս բերելու համար գործնականում կիրառվում էր միայն երկու եղանակ՝ կամ դրանք ծալում էին մինչև արձակումը և բացում ուղեծրում, կամ էլ տիեզերագնացները դրանք ձեռքով հավաքում էին մի քանի առանձին թռիչքների ընթացքում։ Այս նոր տեխնոլոգիան բացում է երրորդ և առավել հեռանկարային ուղին՝ անհրաժեշտ խոշոր կառույցները կառուցել տեղում՝ ուղեծրում գտնվելու ընթացքում։
Տիեզերքում մեծածավալ կառույցների ինքնավար հավաքման հաջող փորձարկումը նոր դարաշրջան է բացում աստղագիտության և տիեզերական ինժեներիայի համար։ Երբ սովորական հրթիռների չափսերի սահմանափակումները դադարում են խոչընդոտ լինել, գիտնականները ստանում են հնարավորություն տեղում կառուցելու հսկայական հեռադիտակներ ու արևային մարտկոցներ։ Թեև այս առաջին առաքելությունն ունեցավ որոշակի ժամանակային սահմանափակումներ, այն հստակ ցույց տվեց, թե ինչպես կարելի է շրջանցել տիեզերական լոգիստիկայի հիմնական բարդությունները։